Technical investigation / exploratory evidence
control_strategy_analysis3
解析内容と結果の論文化レビュー
FUTTO装着歩行後のEP・Stiffness表現を、非無作為・歴史的参照群を用いて技術的に検討した現行解析の、主張可能性・結果・限界を一つにまとめた記録。
方針
最初に、現在のデータ構造で論文として守れる問いを定める。医療介入の有効性を証明する枠組みではなく、EP・Stiffnessを用いた制御表現の抽出、適用可能性、個人内変化の記述を中心にする。
方針:FUTTOの臨床的有効性を因果推定するのではなく、通常歩行下に現れるEP・Stiffness制御表現を物理的特徴量へ落とし込み、FUTTO使用期間の個人内変化・退院時までの持続性・装着直後の変化を、usual群を歴史的な参照分布として比較する探索的技術研究として論文化する。
完全な対象者数
観測できた対象者数
比較対象者数
MK / AK / CK / IR / Iphi
主クラスタ数
研究設計とデータの読み方
この解析は、群間の同時比較ではなく、usual群とFUTTO群を異なる時期に集めた歴史的参照比較である。時点ラベルを因果的な時間軸として読み替えないことが重要である。
対象者と観測時点
- usual群: 13例。通常杖歩行のbefore / after。
- FUTTO群: 13例。通常杖歩行のbefore / 2w / after、および2w時点の装着歩行。
- FUTTO群のafter欠損: S4・S10は予定より早い軽快退院、S9は状態悪化によるドロップアウト。
- S3は2w通常歩行はあるが、同日装着歩行が欠測。
- 日付・日数は使わず、before→2wを厳密な同期間の変化率とは扱わない。
固定された測定順序
2w時点は、まず通常杖歩行を計測し、その後に同じ日にFUTTO装着歩行を計測した。したがって装着前後の差は、装着に関連する変化ではあるが、疲労・反復・順序効果を分離できない。
入力・生成物の出所
| 資料 | 役割 | パス | 入力方法 / 状態 |
|---|---|---|---|
| 実行スクリプト | 入力確認、特徴抽出、統計、図表を一括実行 | C:\Users\furuk\Desktop\F_lab\Study\python\control_strategy_analysis3\run_control_strategy_analysis3.py | プログラム生成元 implemented |
| 既存入力データ | Graph、phase、歩行指標、臨床指標 | C:\Users\furuk\Desktop\F_lab\Study\result_python_renew | 既存原票/暫定フォールバック READMEの入力契約に従う |
| 数値結果 | 対象者特徴、変化、FPCA、クラスタ、QC | C:\Users\furuk\Desktop\F_lab\Study\result_python_renew\control_strategy_analysis3\tables | プログラム生成 run完了 |
| 図 | 分布、変化ヒートマップ、FPCA診断 | C:\Users\furuk\Desktop\F_lab\Study\result_python_renew\control_strategy_analysis3\figures | プログラム生成 11 figures |
| 理論・指標の背景資料 | EP、Stiffness、ゼロ空間、XCOM、EMG/PCAの考え方 | ユーザー提示のHirai.pdf、tominaga.pdf、ゼロ空間利用.pdf、rsj2025__投稿用.pdf、Foot-guided control...pdf、sugihara1.pdf、XCOM.pdf、OAGmax遷延.pdf | 手入力(研究者提供) 最終稿では頁・引用箇所を再確認 |
添付資料中の提案・記述は理論的背景と実装上の参考として扱い、今回の結論は研究目的、測定順、欠測理由、生成された数値結果を基準に再評価した。
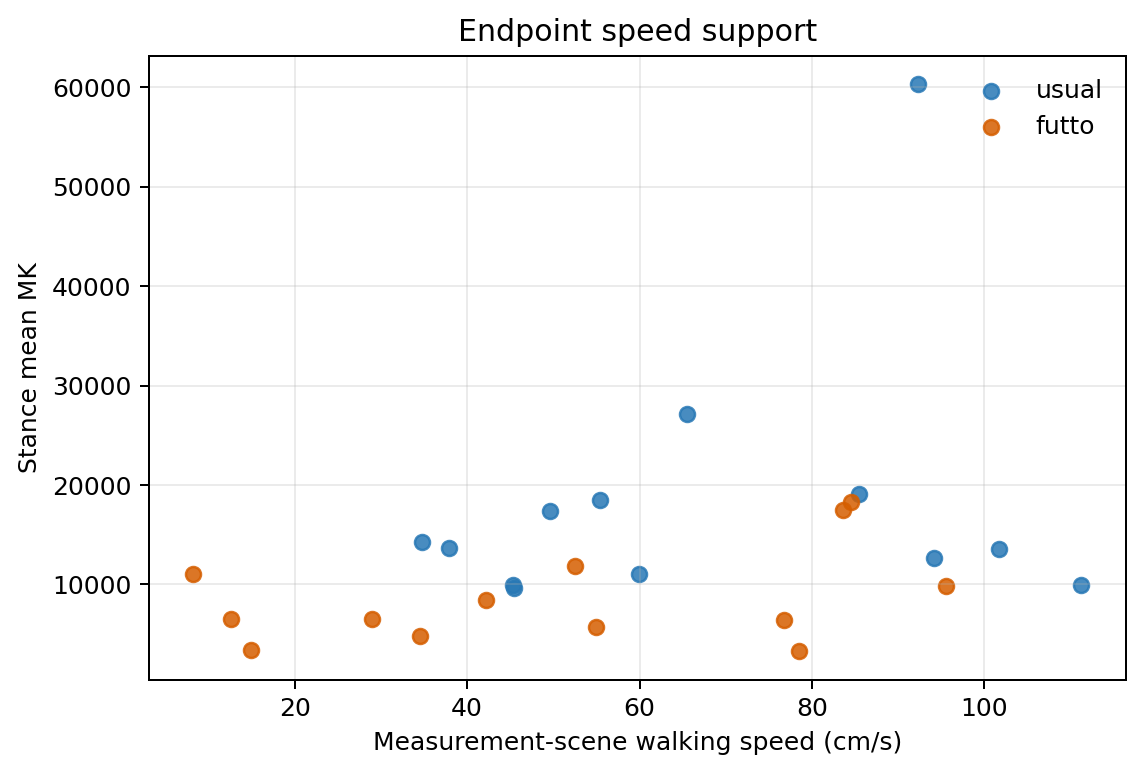
特徴量と物理的意味
主特徴量は、同じ剛性行列から得られる3つの幾何学的成分と、EPの位相が実軌道とどの程度整合するかを示す2つの指標に分けた。この分け方により、剛性の大きさ・方向配分・交差結合・EPと実軌道の位相を混同しにくい。
AK = (KR − Kφ) / (KR + Kφ)
CK = 2 KRφ / (KR + Kφ)
IR = cos(phase(wR, observed R)), Iphi = cos(phase(wφ, observed φ))
wR = −w1, wφ = w2
| 特徴量 | 物理的な意味 | 採用理由 | 解釈上の注意 |
|---|---|---|---|
MK | 立脚期におけるR方向とφ方向の平均的な剛性レベル。全体の剛性の大きさを表す。 | 最初に読むべき絶対レベル。FUTTO 2wとusual afterの参照比較の主指標にした。 | モデル相対的・activation-based stiffness。N/mの絶対剛性、純粋な神経制御とは呼ばない。 |
AK | R方向とφ方向の剛性配分の非対称性。正ならKR側、負ならKφ側の寄与が相対的に大きい。 | MKと異なる方向性の情報を追加できる。平均剛性との重複を抑えた方向特徴。 | 分母が小さい場合に不安定になり得る。絶対レベルではなく比率。 |
CK | KRφの交差結合をtraceで規格化した指標。符号は楕円の傾き・結合方向に関係する。 | R–φ間の結合を、MKやAKとは別に示す。 | 同じ剛性行列由来なので、楕円面積・扁平率・回転角を同じ主解析へ重ねない。 |
IR | EPのR成分wRと実測R軌道の第一調波位相整合。+1は同相、−1は逆相、0付近は混在・不安定。 | EPを実軌道と比較するが、Rそのものや歩幅を再び scalar feature として重ねない。 | 低振幅波形・位相分散の影響を受ける。Rは比較的同相という仮説の検証補助。 |
Iphi | EPのφ成分wφと実測φ軌道の第一調波位相整合。EP–実軌道の関係を位相の観点から示す。 | 今回の仮説で最も重要なφ関連の指標。Stiffness方向とEP位相の関係を直接的に読む。 | 位相の符号は定義・座標系に依存。Hiraiの機序を支持する候補だが、単独で因果機序を証明しない。 |
意図的に主特徴へ入れなかったもの
stiffness ellipse area、扁平率、回転角は、MK・AK・CKと同じ2×2剛性行列の情報を別表現で再記述する。全てを同じモデルやクラスタへ入れると、同じ物理情報を重複して数える危険があるため、主特徴から外した。
Rの振幅・軌道そのものも主scalarにはしなかった。歩幅、XCOM、実軌道と情報が重なるため、実軌道との位相整合はIR/Iphi、波形形状はFPCAへ分担させた。
縦断比較の分母
EMGは各時点で取得したMVC(2回中最大)で正規化されている。同一機器・同一手順・SENIAM準拠でも、MVCの時点差はEP/Stiffnessの縦断変化に入り得る。
したがって、本研究のStiffnessは「相対的なactivation-based stiffness表現」と定義する。 絶対的な機械剛性や、分母の影響を除いた神経制御変化と断定しない。
結果:個人内の変化
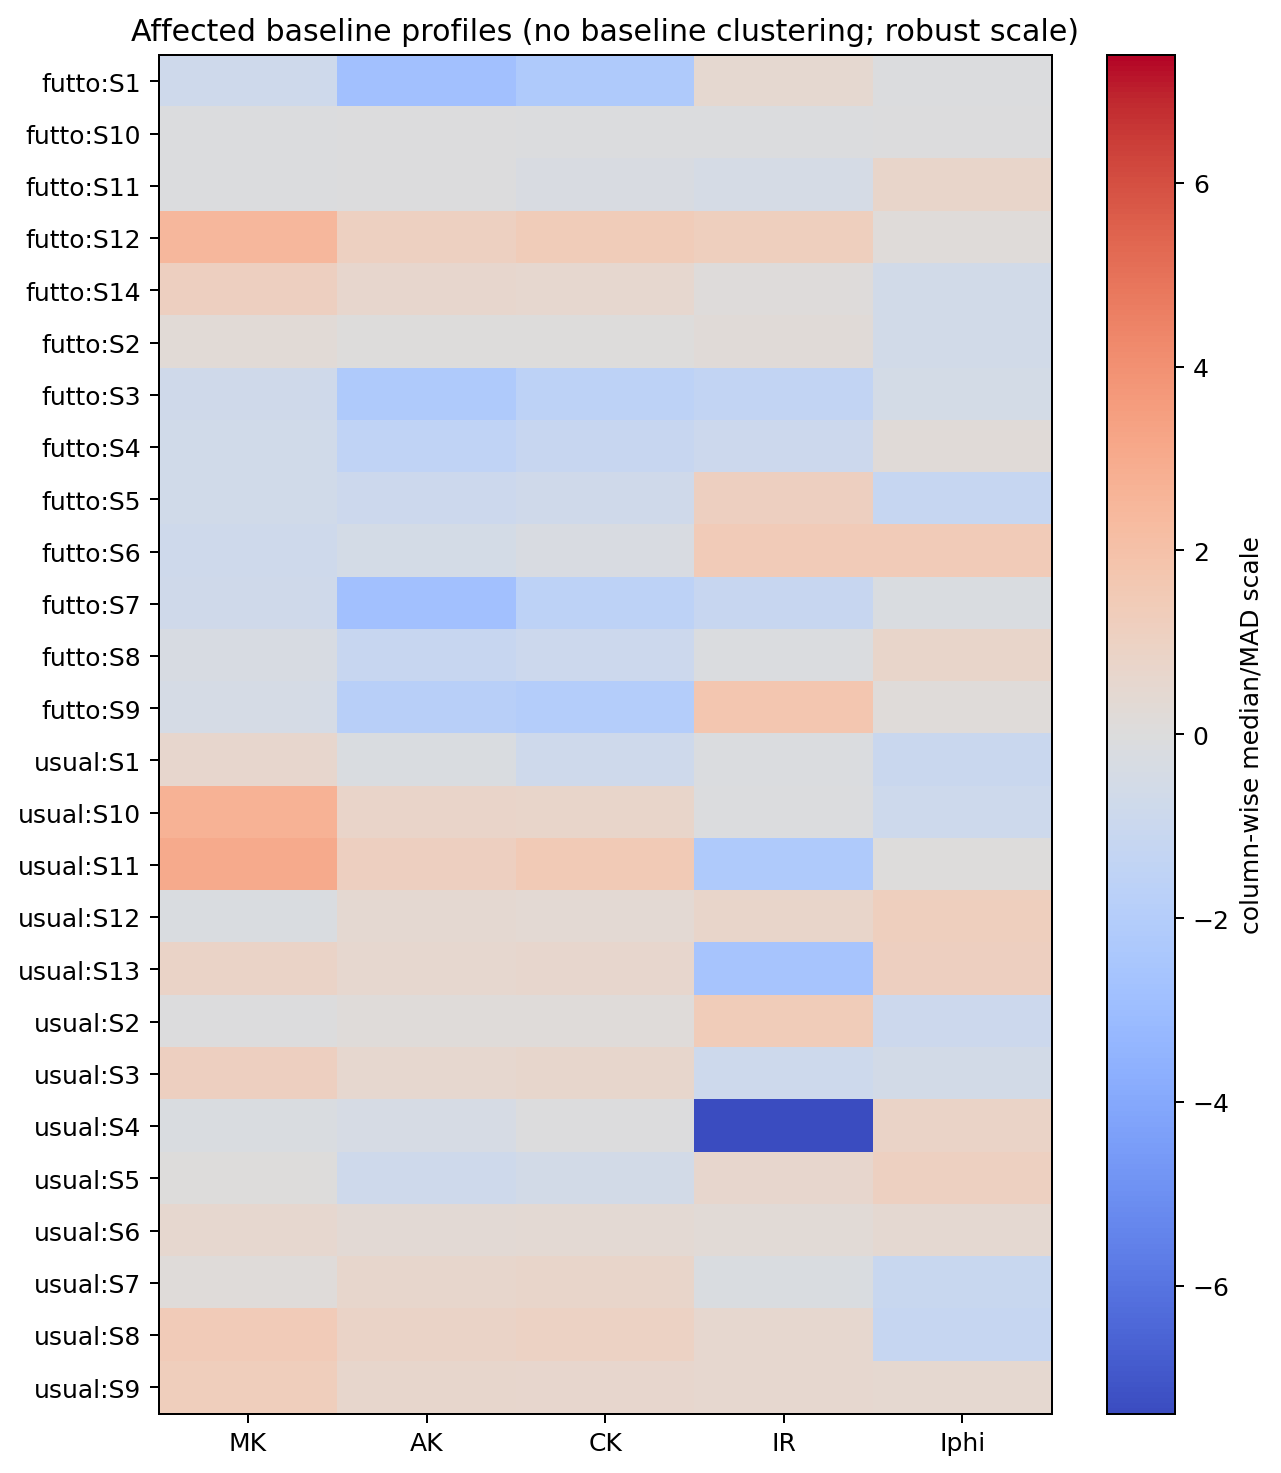
結論はp値一つではなく、中央値、四分位範囲、同方向に変化した対象者数、個人ヒートマップ、そして2w後の戻り方を合わせて判断する。下表の値は生の変化量であり、速度調整後の図とは区別して読む。
| 区間 | n | ΔMK | ΔAK | ΔCK | ΔIR | ΔIphi |
|---|---|---|---|---|---|---|
| usual before→after | 13 | +1,038.6 [−1,717.8, +4,002.9] / 8:5 |
+0.00137 [−0.00024, +0.00262] / 9:4 |
+0.00790 [−0.00759, +0.01669] / 7:6 |
−0.0201 [−0.1864, +0.2057] / 5:8 |
−0.1508 [−0.3542, +0.1715] / 5:8 |
| FUTTO before→2w | 13 | +979.5 [+69.4, +2,848.8] / 10:3 |
+0.00310 [+0.00026, +0.01191] / 10:3 |
+0.01681 [+0.01083, +0.02865] / 10:3 |
−0.0697 [−0.1910, +0.2851] / 5:8 |
+0.1794 [−0.1275, +0.5844] / 8:5 |
| FUTTO 2w→after | 10 | −1,236.1 [−5,051.6, +95.8] / 3:7 |
−0.00446 [−0.00740, −0.00275] / 2:8 |
−0.01869 [−0.02455, −0.00247] / 2:8 |
−0.0820 [−0.1465, +0.1239] / 4:6 |
−0.0456 [−0.3278, +0.3200] / 4:6 |
| FUTTO before→after 観測例のみ | 10 | +423.6 [−3,515.6, +1,230.2] / 5:5 |
−0.00369 [−0.00593, +0.00915] / 4:6 |
−0.01098 [−0.02909, +0.03167] / 4:6 |
−0.0128 [−0.1786, +0.1059] / 4:6 |
+0.3151 [−0.2292, +0.3941] / 7:3 |
| FUTTO 2w非装着→同日装着 | 12 | −196.0 [−3,856.4, +801.2] / 4:8 |
−0.00056 [−0.00316, +0.00037] / 4:8 |
+0.00063 [−0.00590, +0.00311] / 7:5 |
+0.0413 [−0.0138, +0.1246] / 8:4 |
+0.2097 [−0.0344, +0.5095] / 9:3 |
人数表記は「正方向:負方向」。四分位範囲が0をまたぐ指標は、集団として同方向に変化したとは断定しない。速度調整後は別表・図で示す。
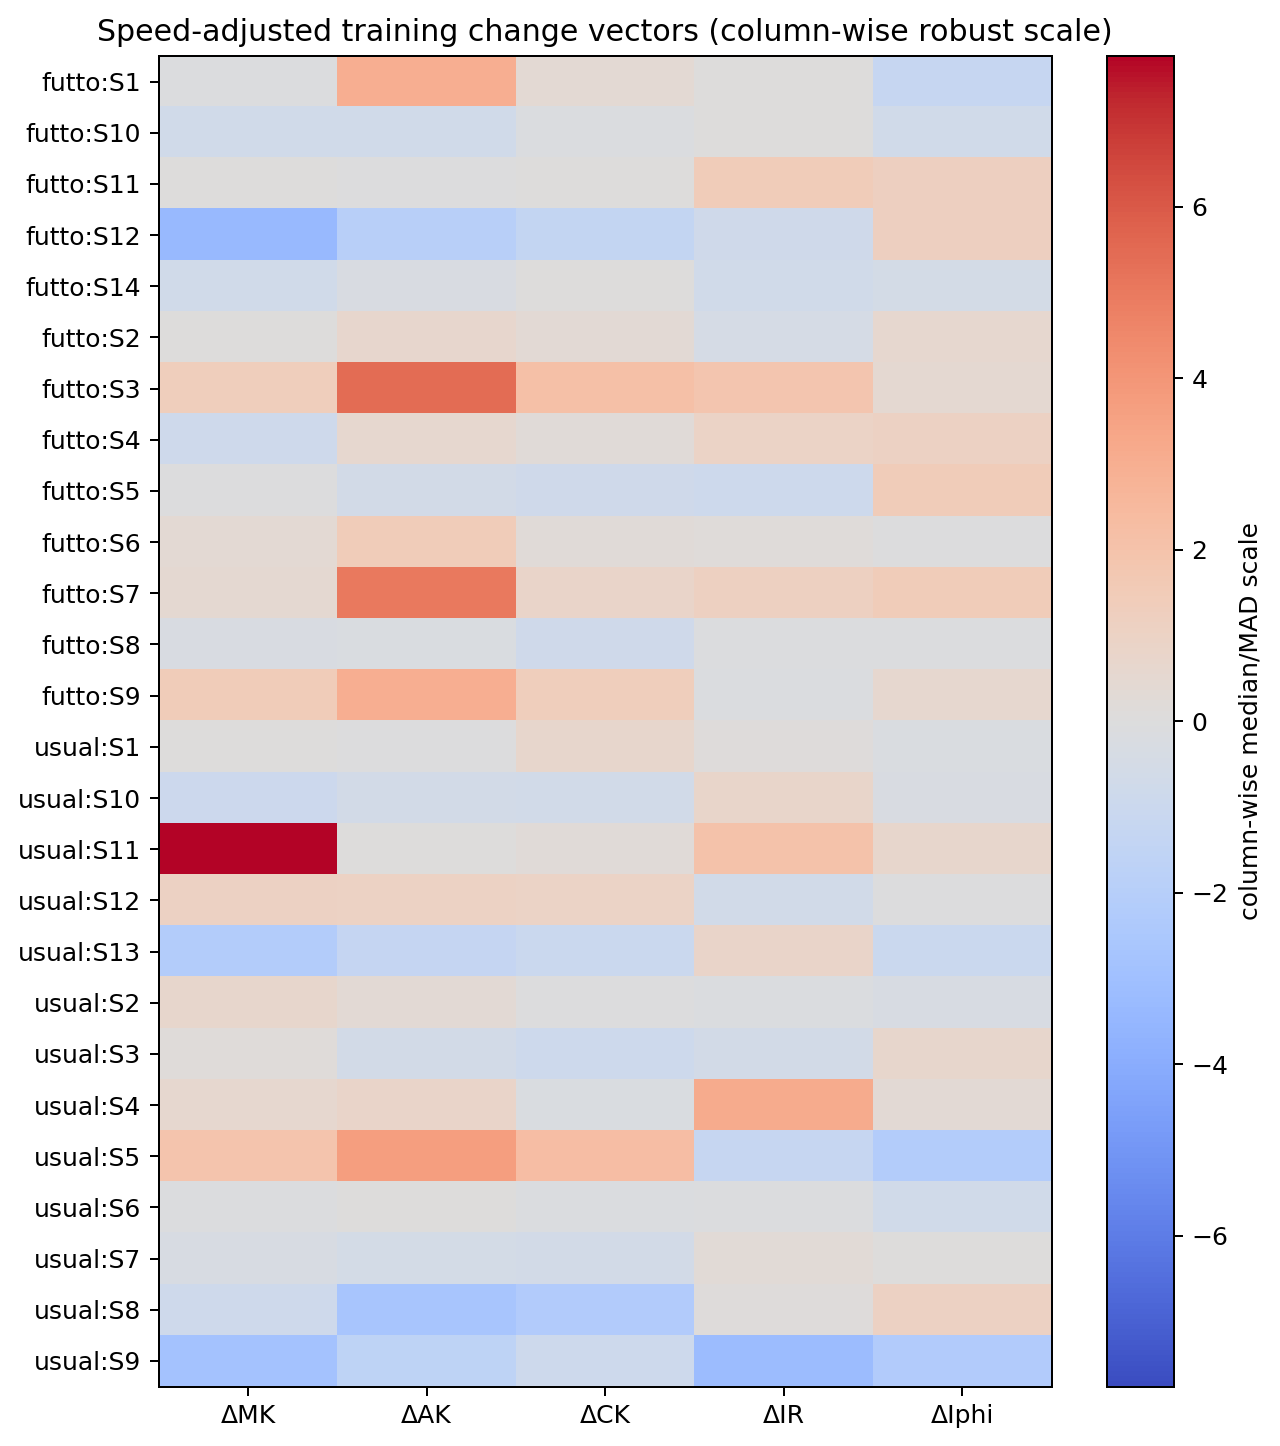
何を根拠に「2週で変化し、その後一部が戻る」と読めるか
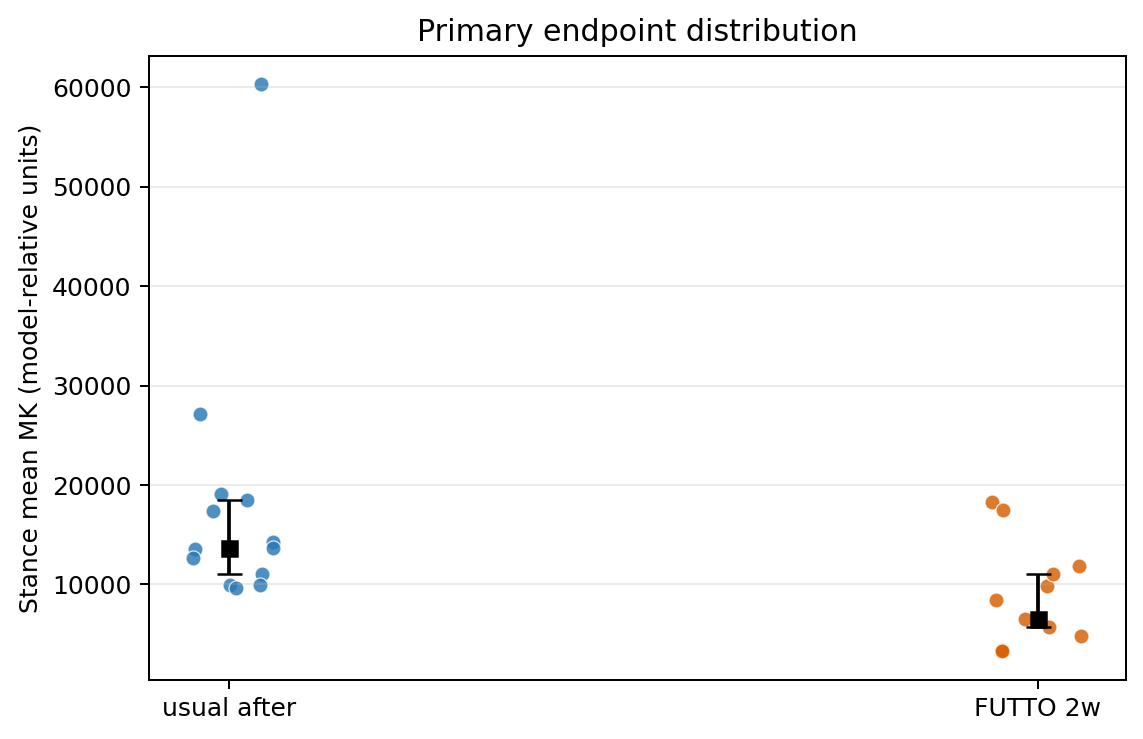
絶対的なMKレベル:主参照比較の位置づけ
| 群 / 時点 | n | 中央値 | IQR | 解釈 |
|---|---|---|---|---|
| usual before | 13 | 13,193 | 8,970–17,933 | usual群の開始時参照 |
| usual after | 13 | 13,701 | 11,012–18,510 | 退院時参照。S11=60,300の高値が平均を押し上げる。 |
| FUTTO before | 13 | 5,516 | 3,513–8,346 | 群の開始時にすでにusual群と異なる。 |
| FUTTO 2w | 13 | 6,555 | 5,734–11,055 | 主参照比較のendpoint。絶対レベルはusual afterより低い。 |
| FUTTO 同日装着 | 12 | 6,976 | 5,830–10,905 | 非装着2wとの同日比較。 |
| FUTTO after | 10 | 5,935 | 4,841–9,470 | 観測できた10例のみ。欠測はinformativeであり得る。 |
装着直後に言えること
2w通常歩行から同日futto装着歩行への比較は、FUTTOの即時的な「装着関連変化」を見るための補助解析である。測定順序が固定されているため、純粋な装着効果とは分離しない。
剛性そのもの
ΔMKの中央値は−196.0で、8/12例が負方向。AKは中央値−0.00056、8/12例が負方向。CKは中央値+0.00063でほぼ0に近い。
装着直後に大きな剛性レベル変化が一様に起きたとは言いにくい。 少なくとも現結果では、FUTTOの即時作用をMKの増減だけで説明しない方がよい。
位相関係
IRは中央値+0.041、8/12例が正方向。Iphiは中央値+0.210、9/12例が正方向。
装着直後は、剛性の絶対量よりもEPと実軌道の位相整合が動いた可能性がある。ただし、反復・疲労・順序効果を含む「device-associated phase change」と記載する。
FPCA:見えたことと、見えないこと
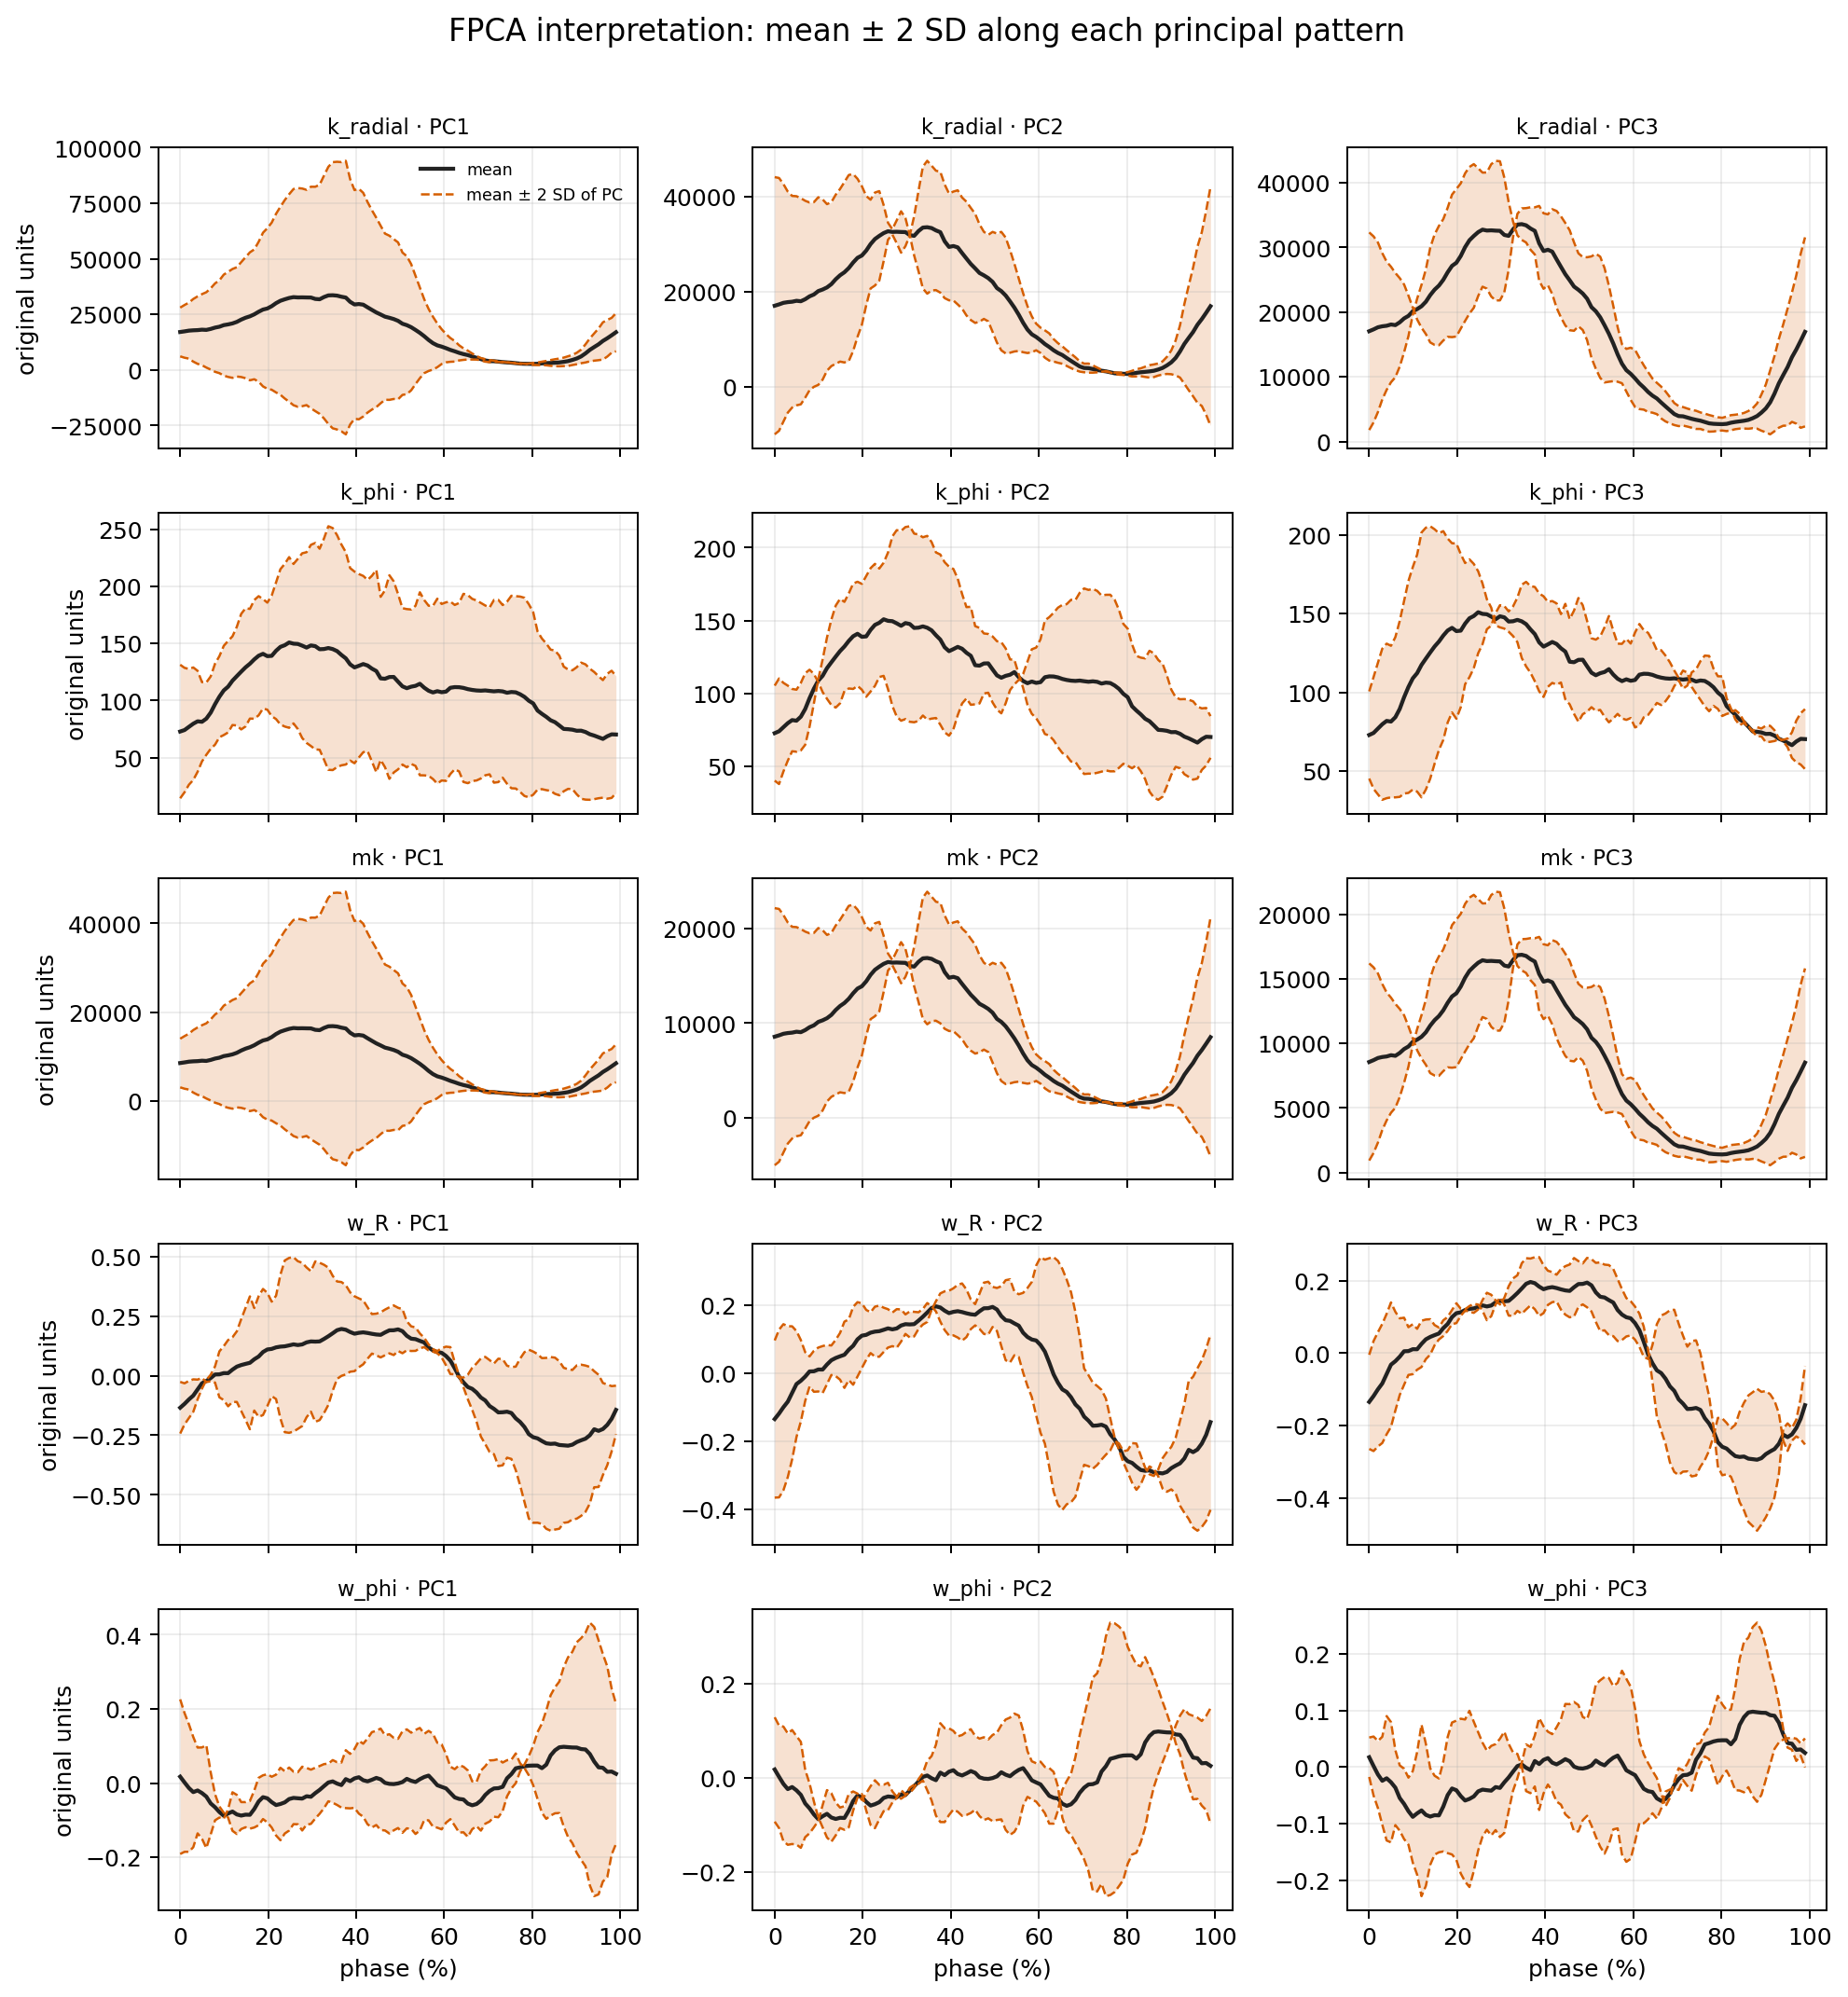
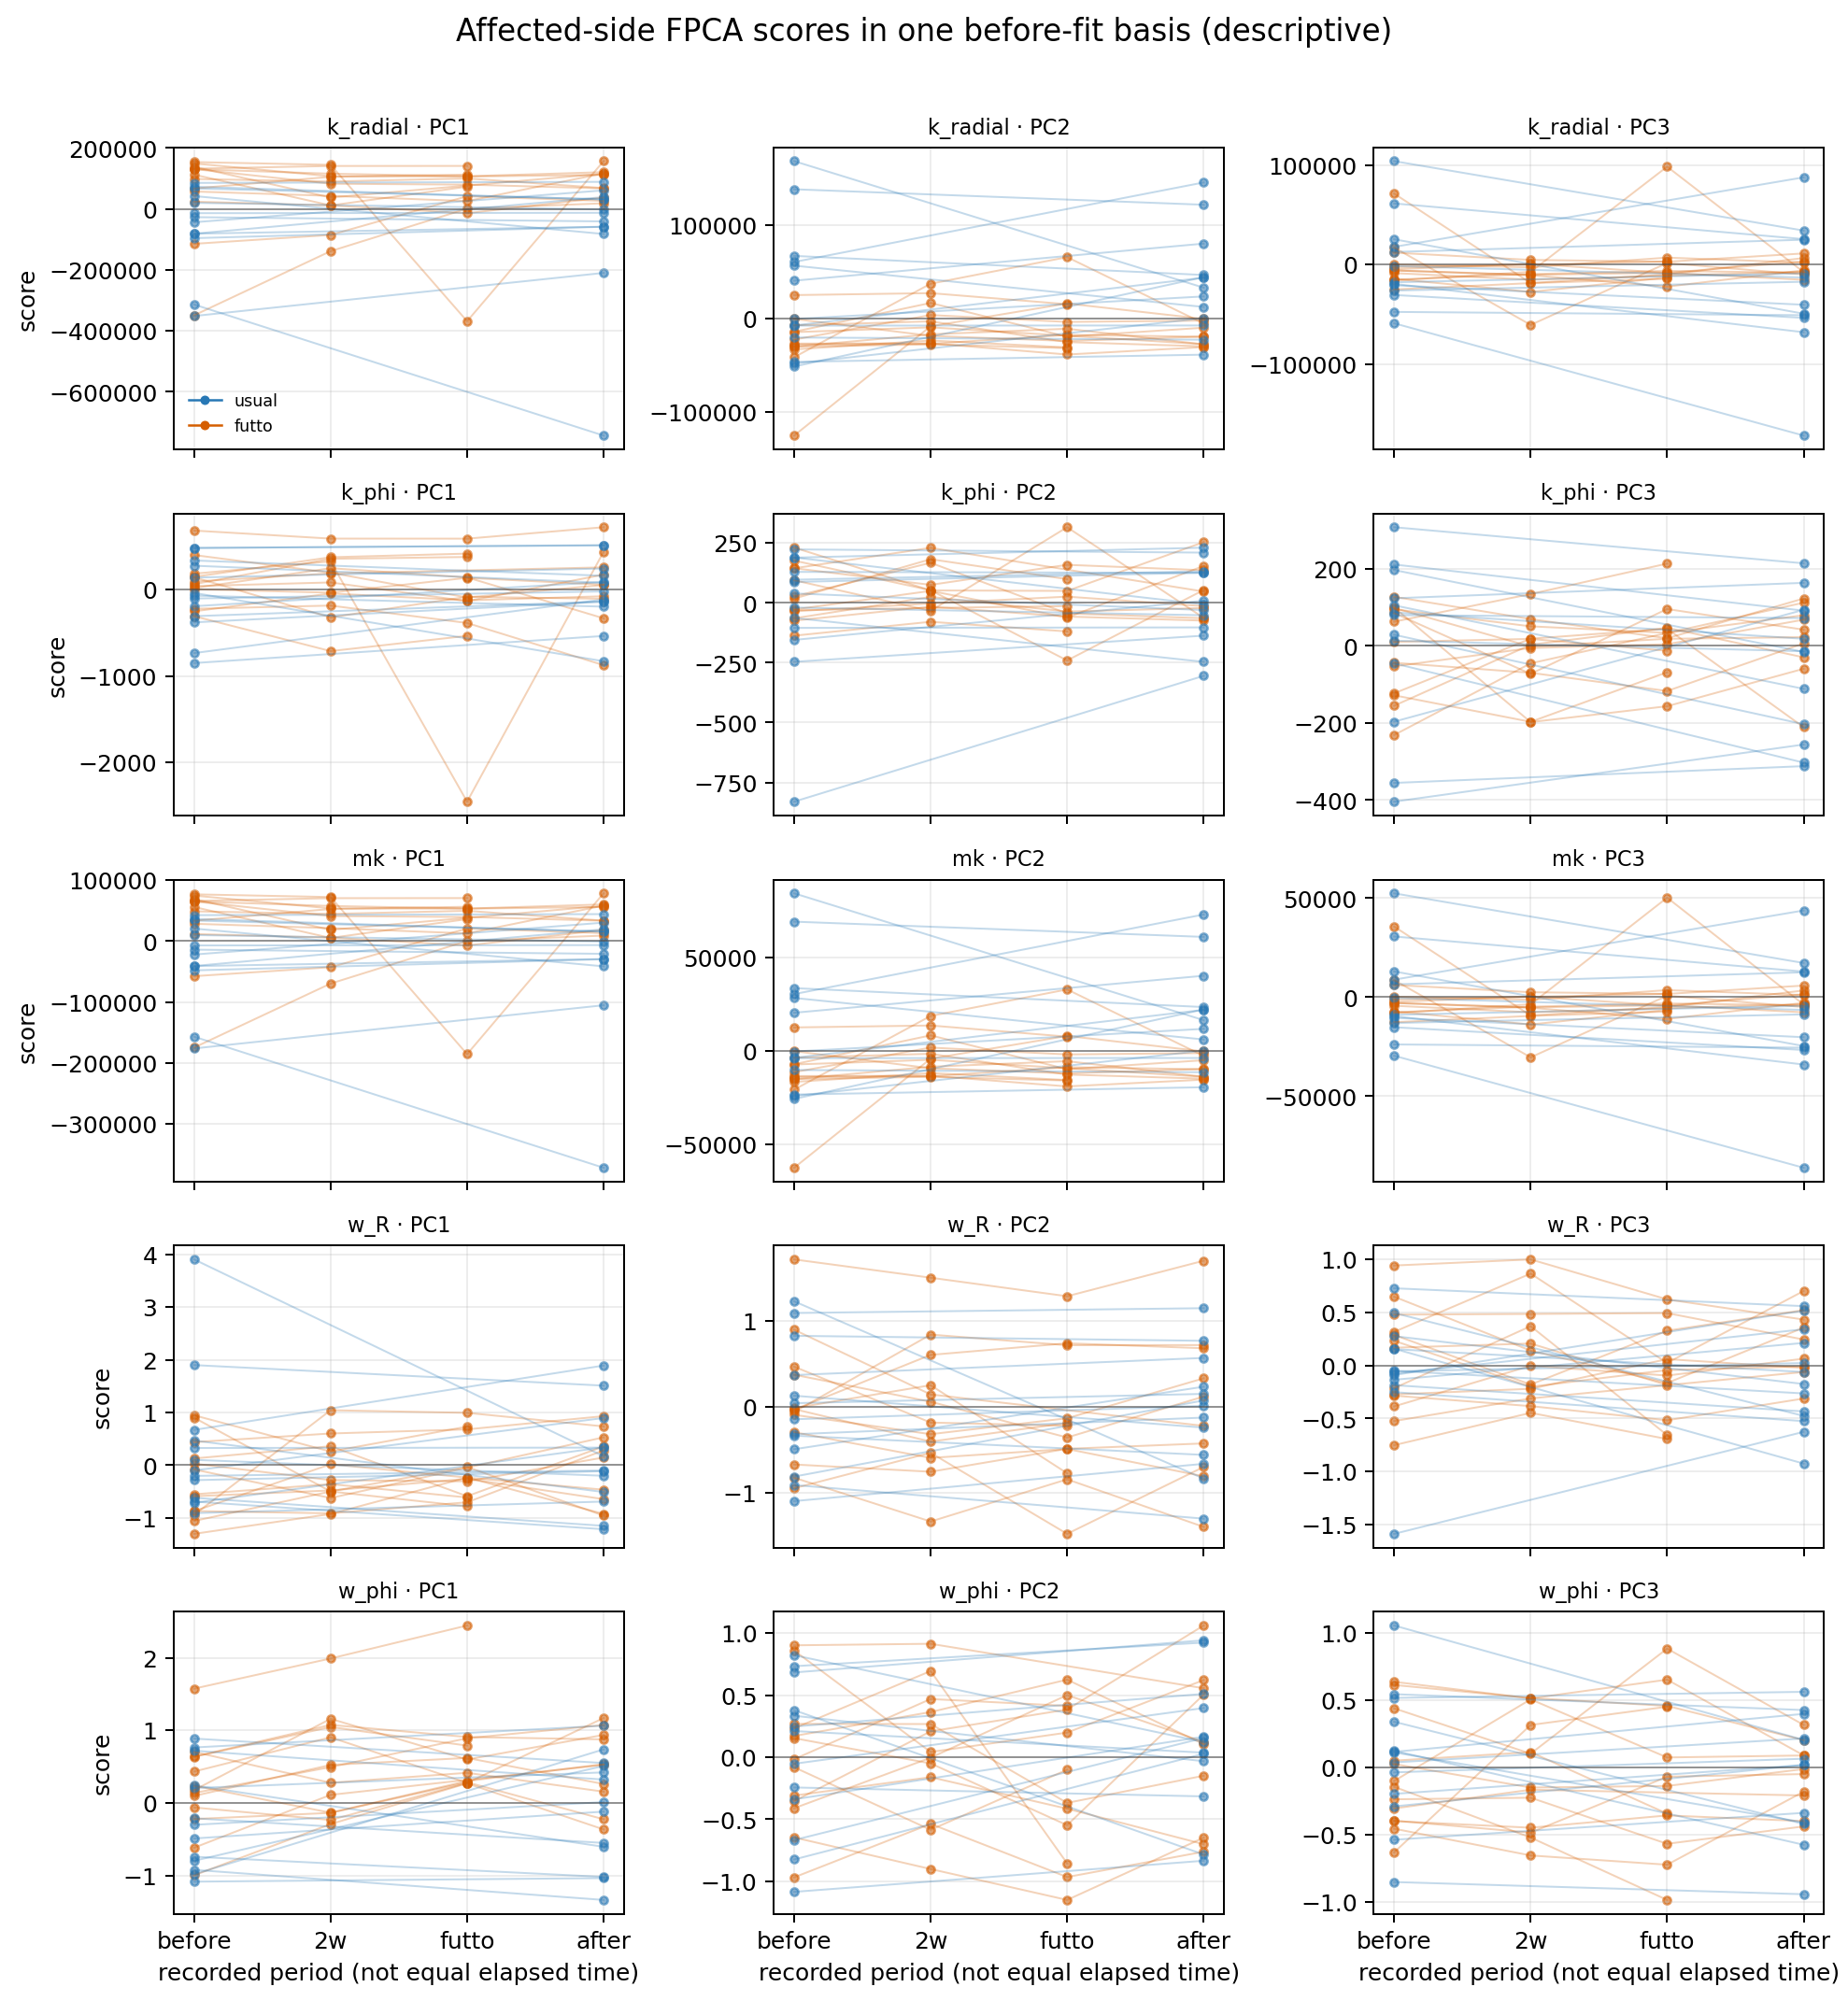
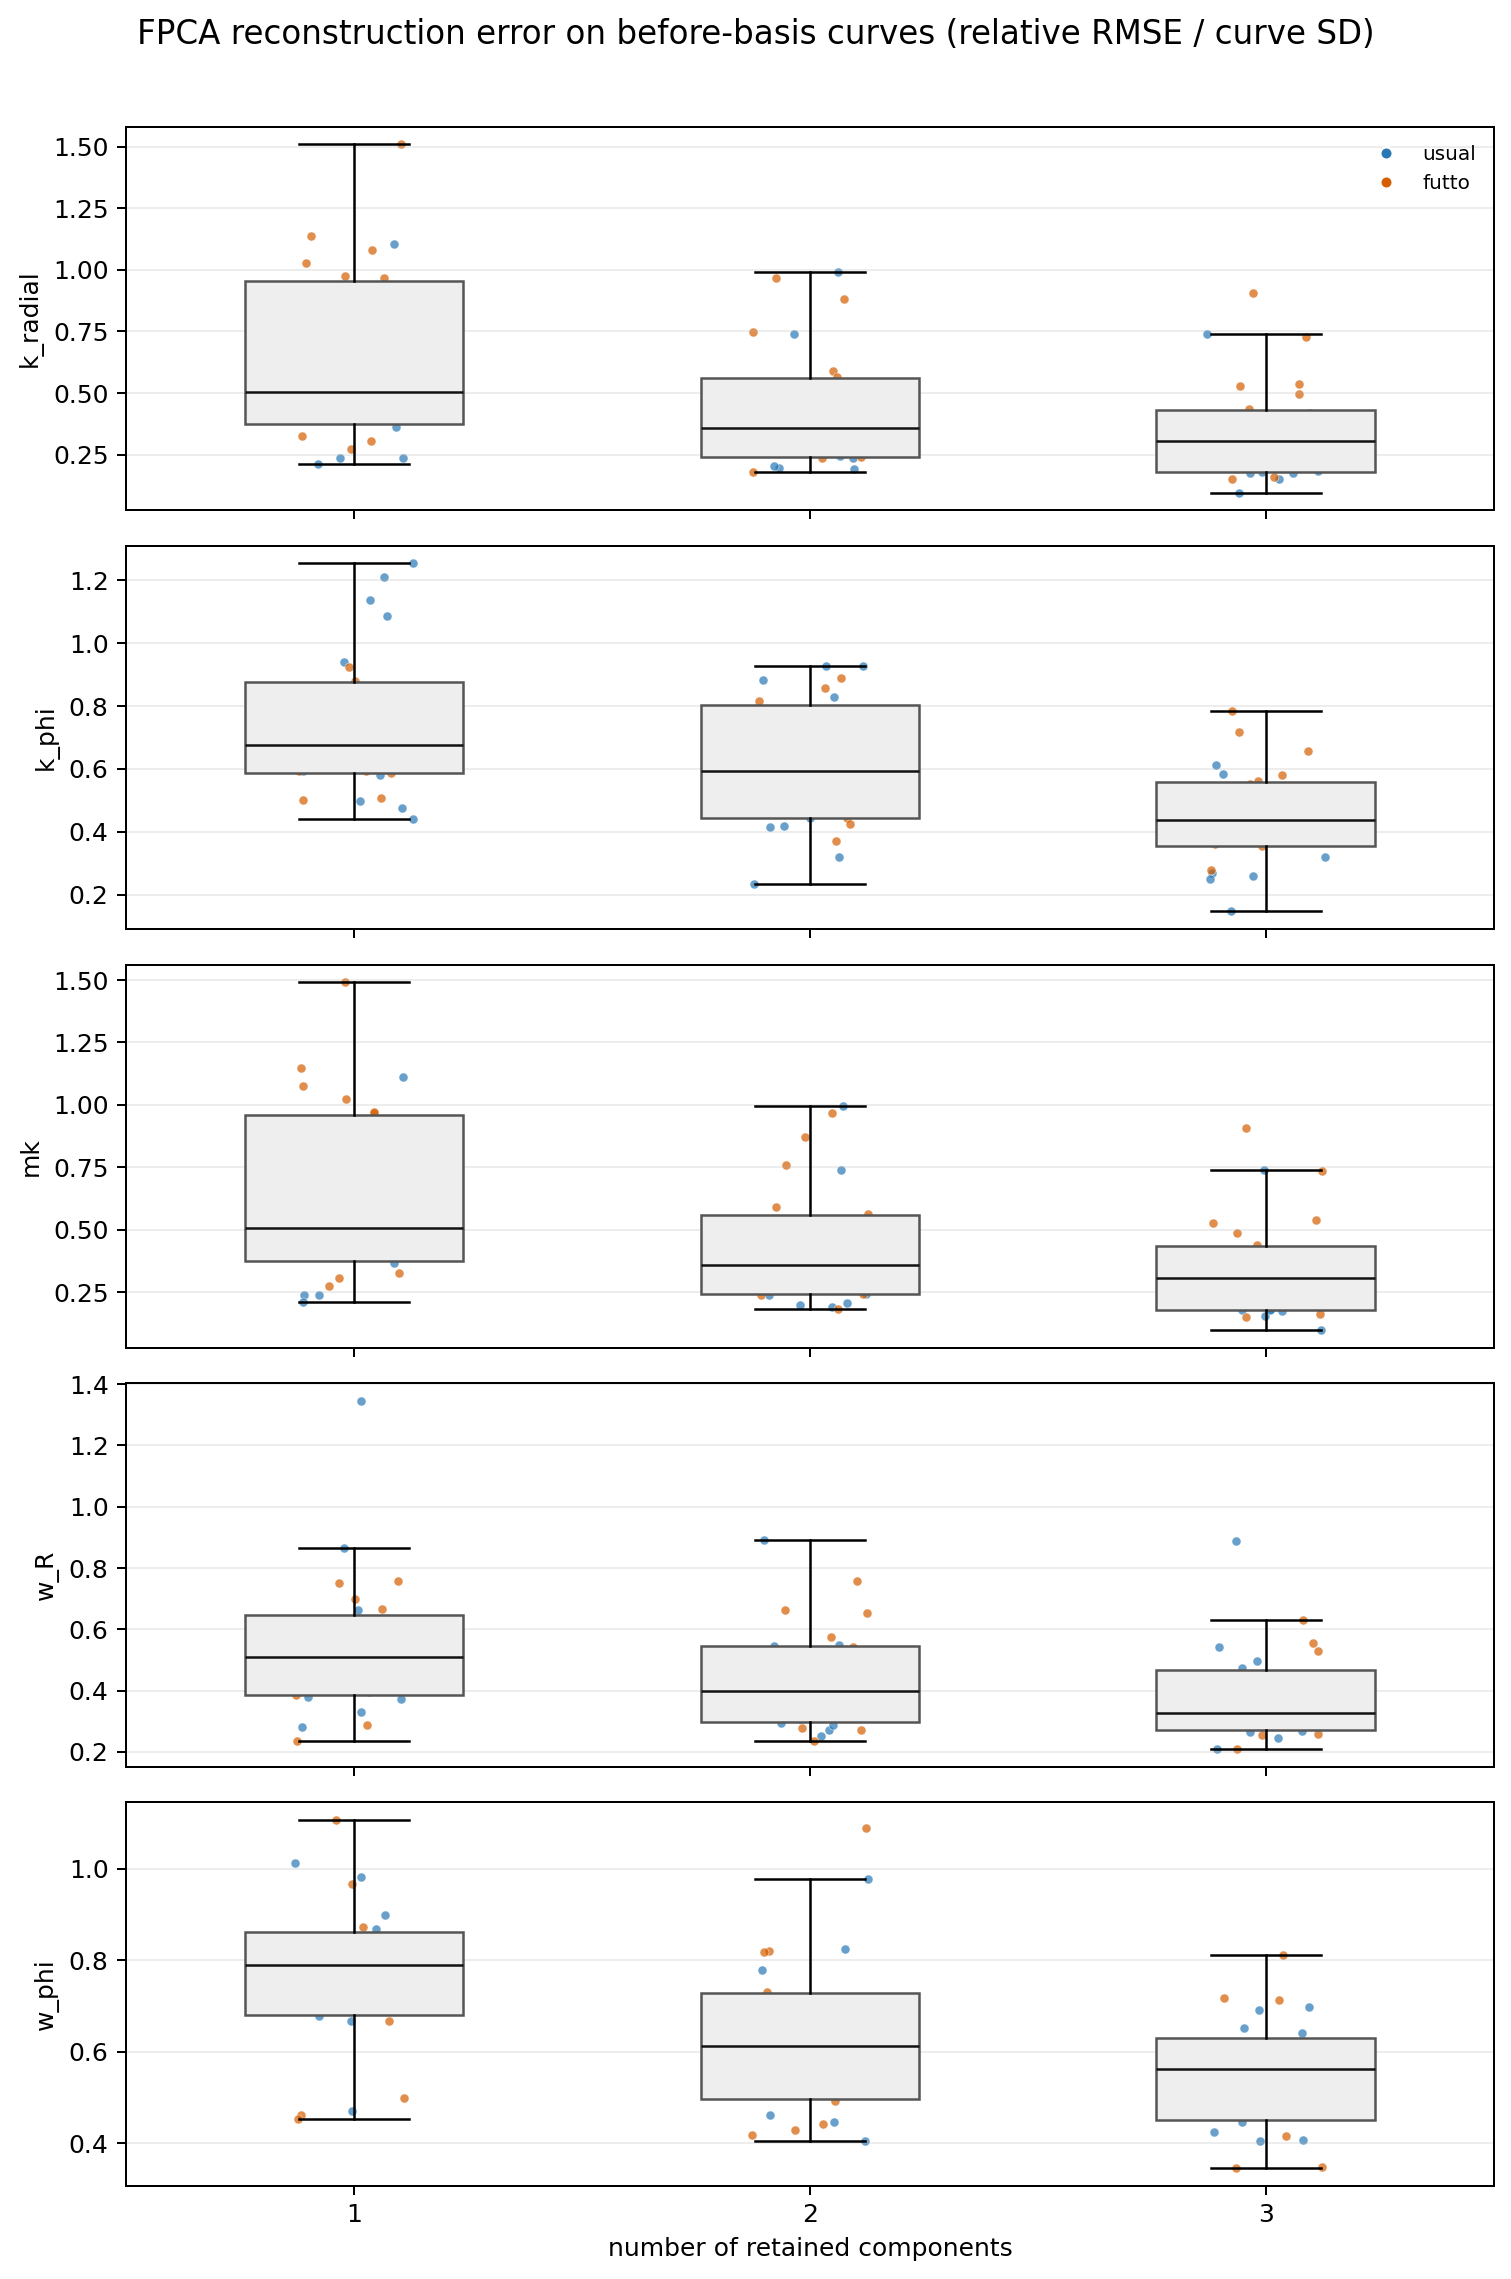
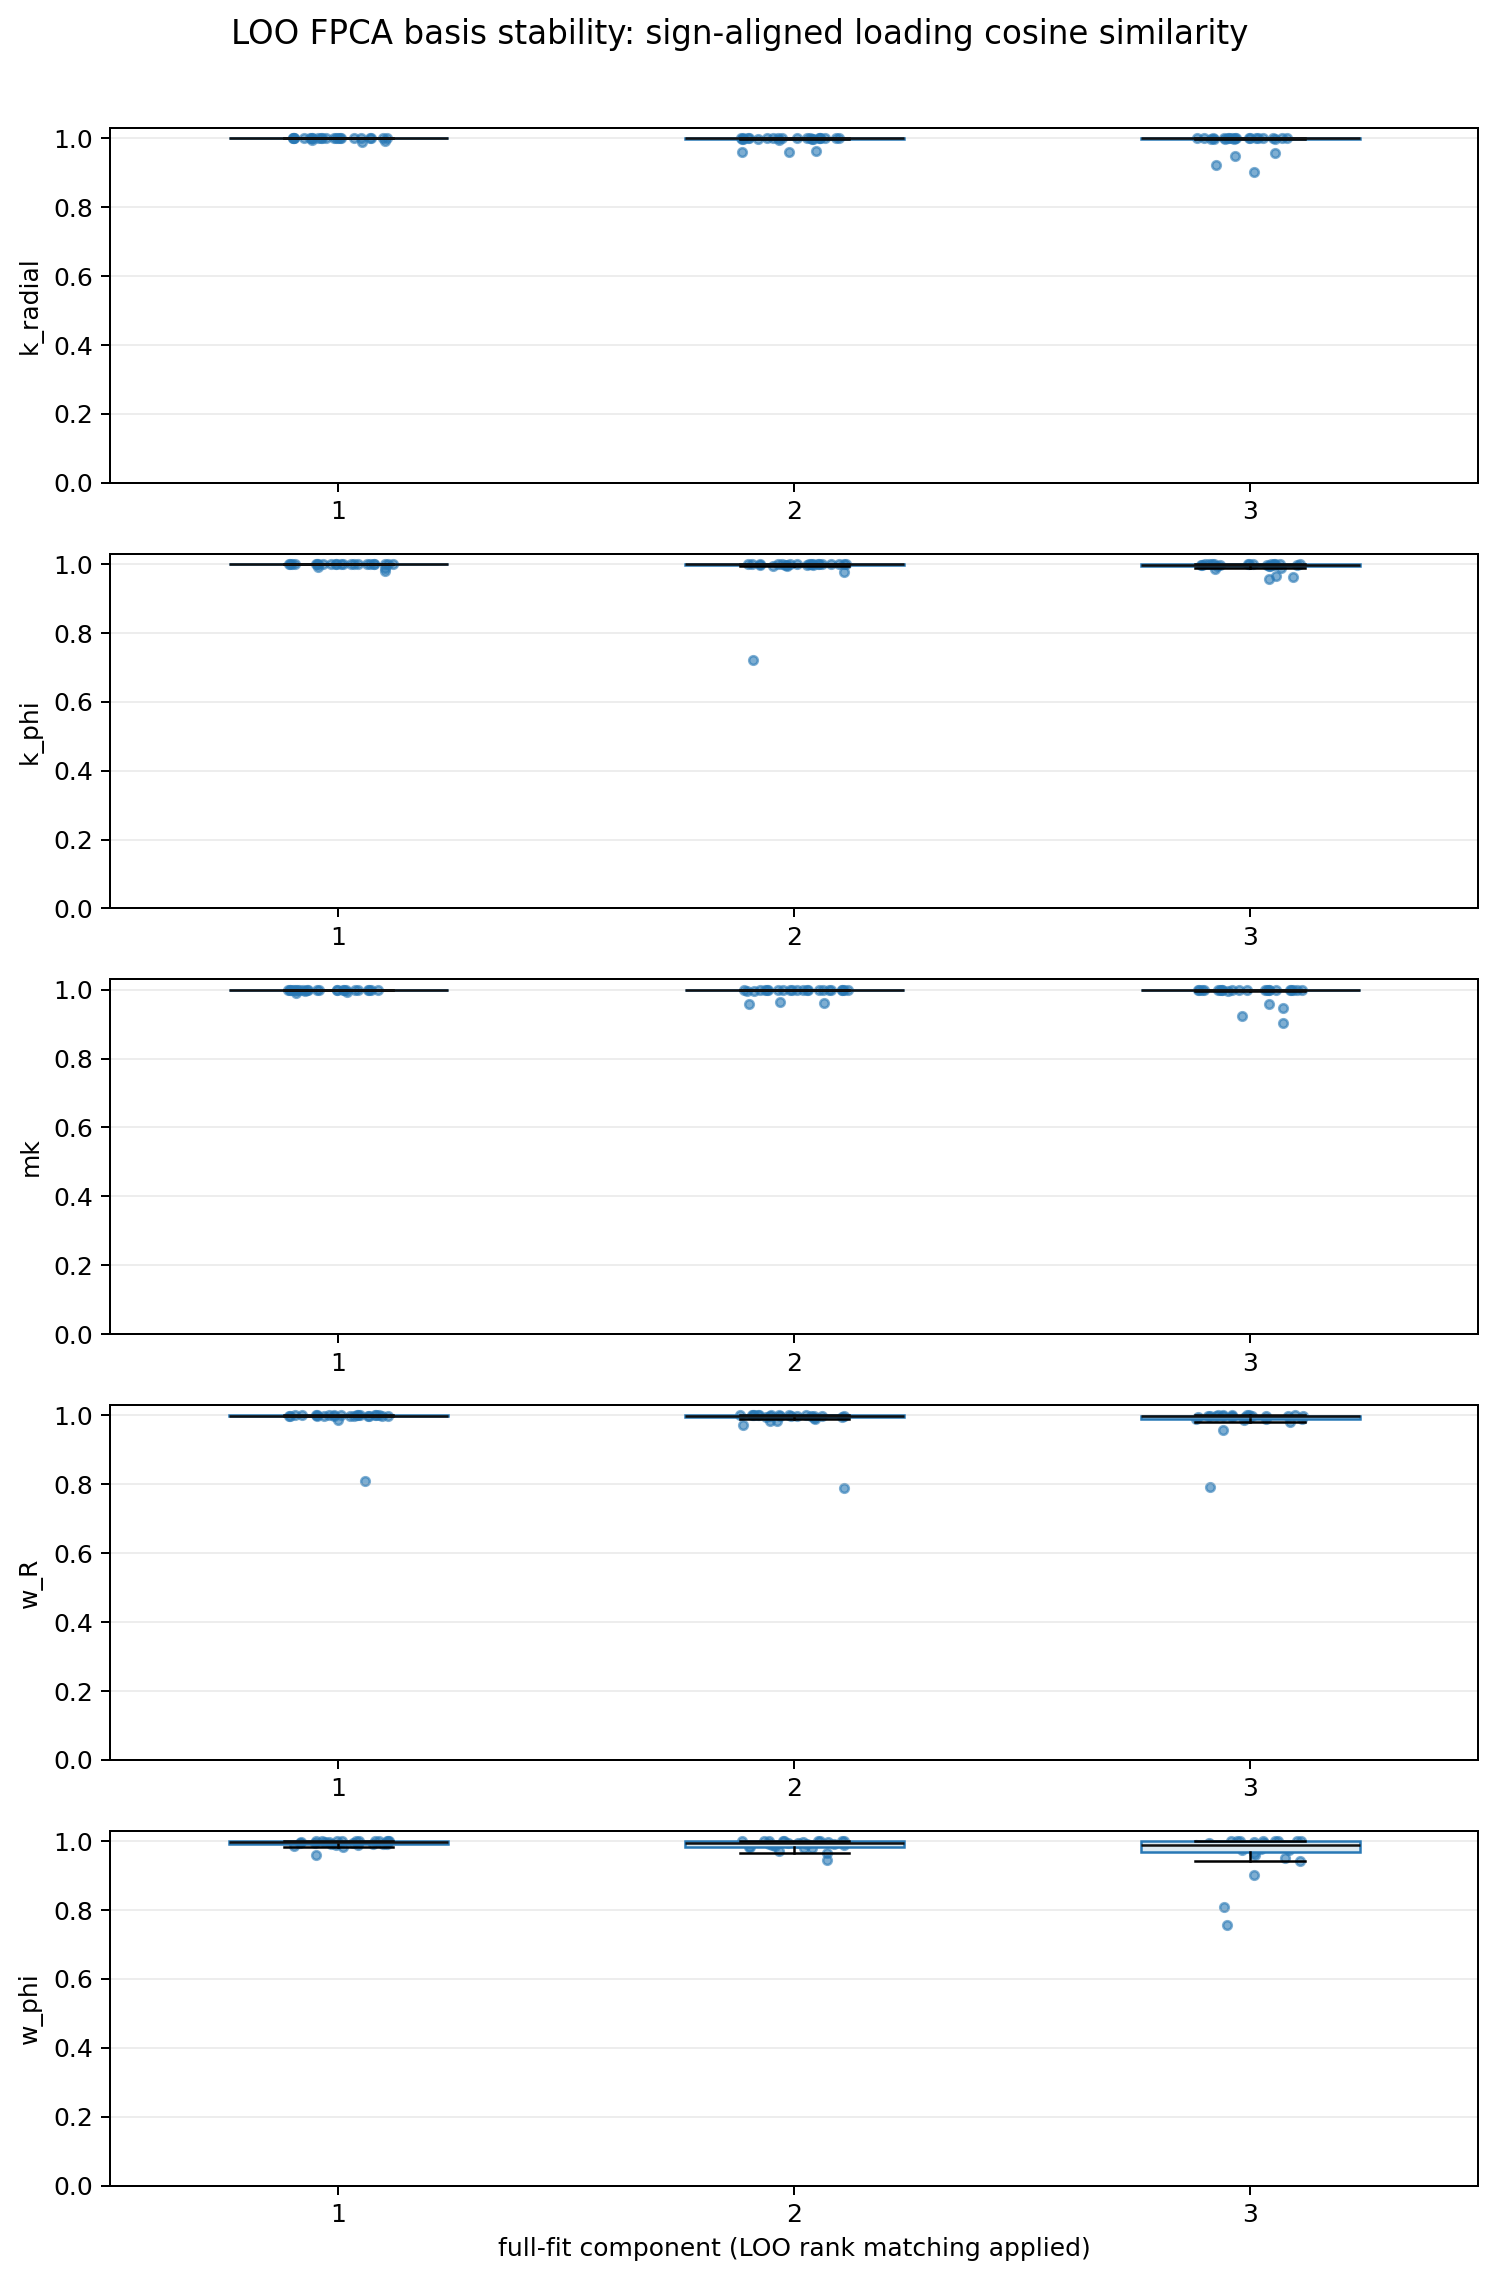
FPCAは、before患側曲線26例でchannel別の共通basisを作り、後時点を同じbasisへ投影した。波形の形状変化を読むための可視化としては有用だが、3成分のscoreを完全な波形の代理とみなしたり、群差検定・クラスタ入力に使う段階ではない。
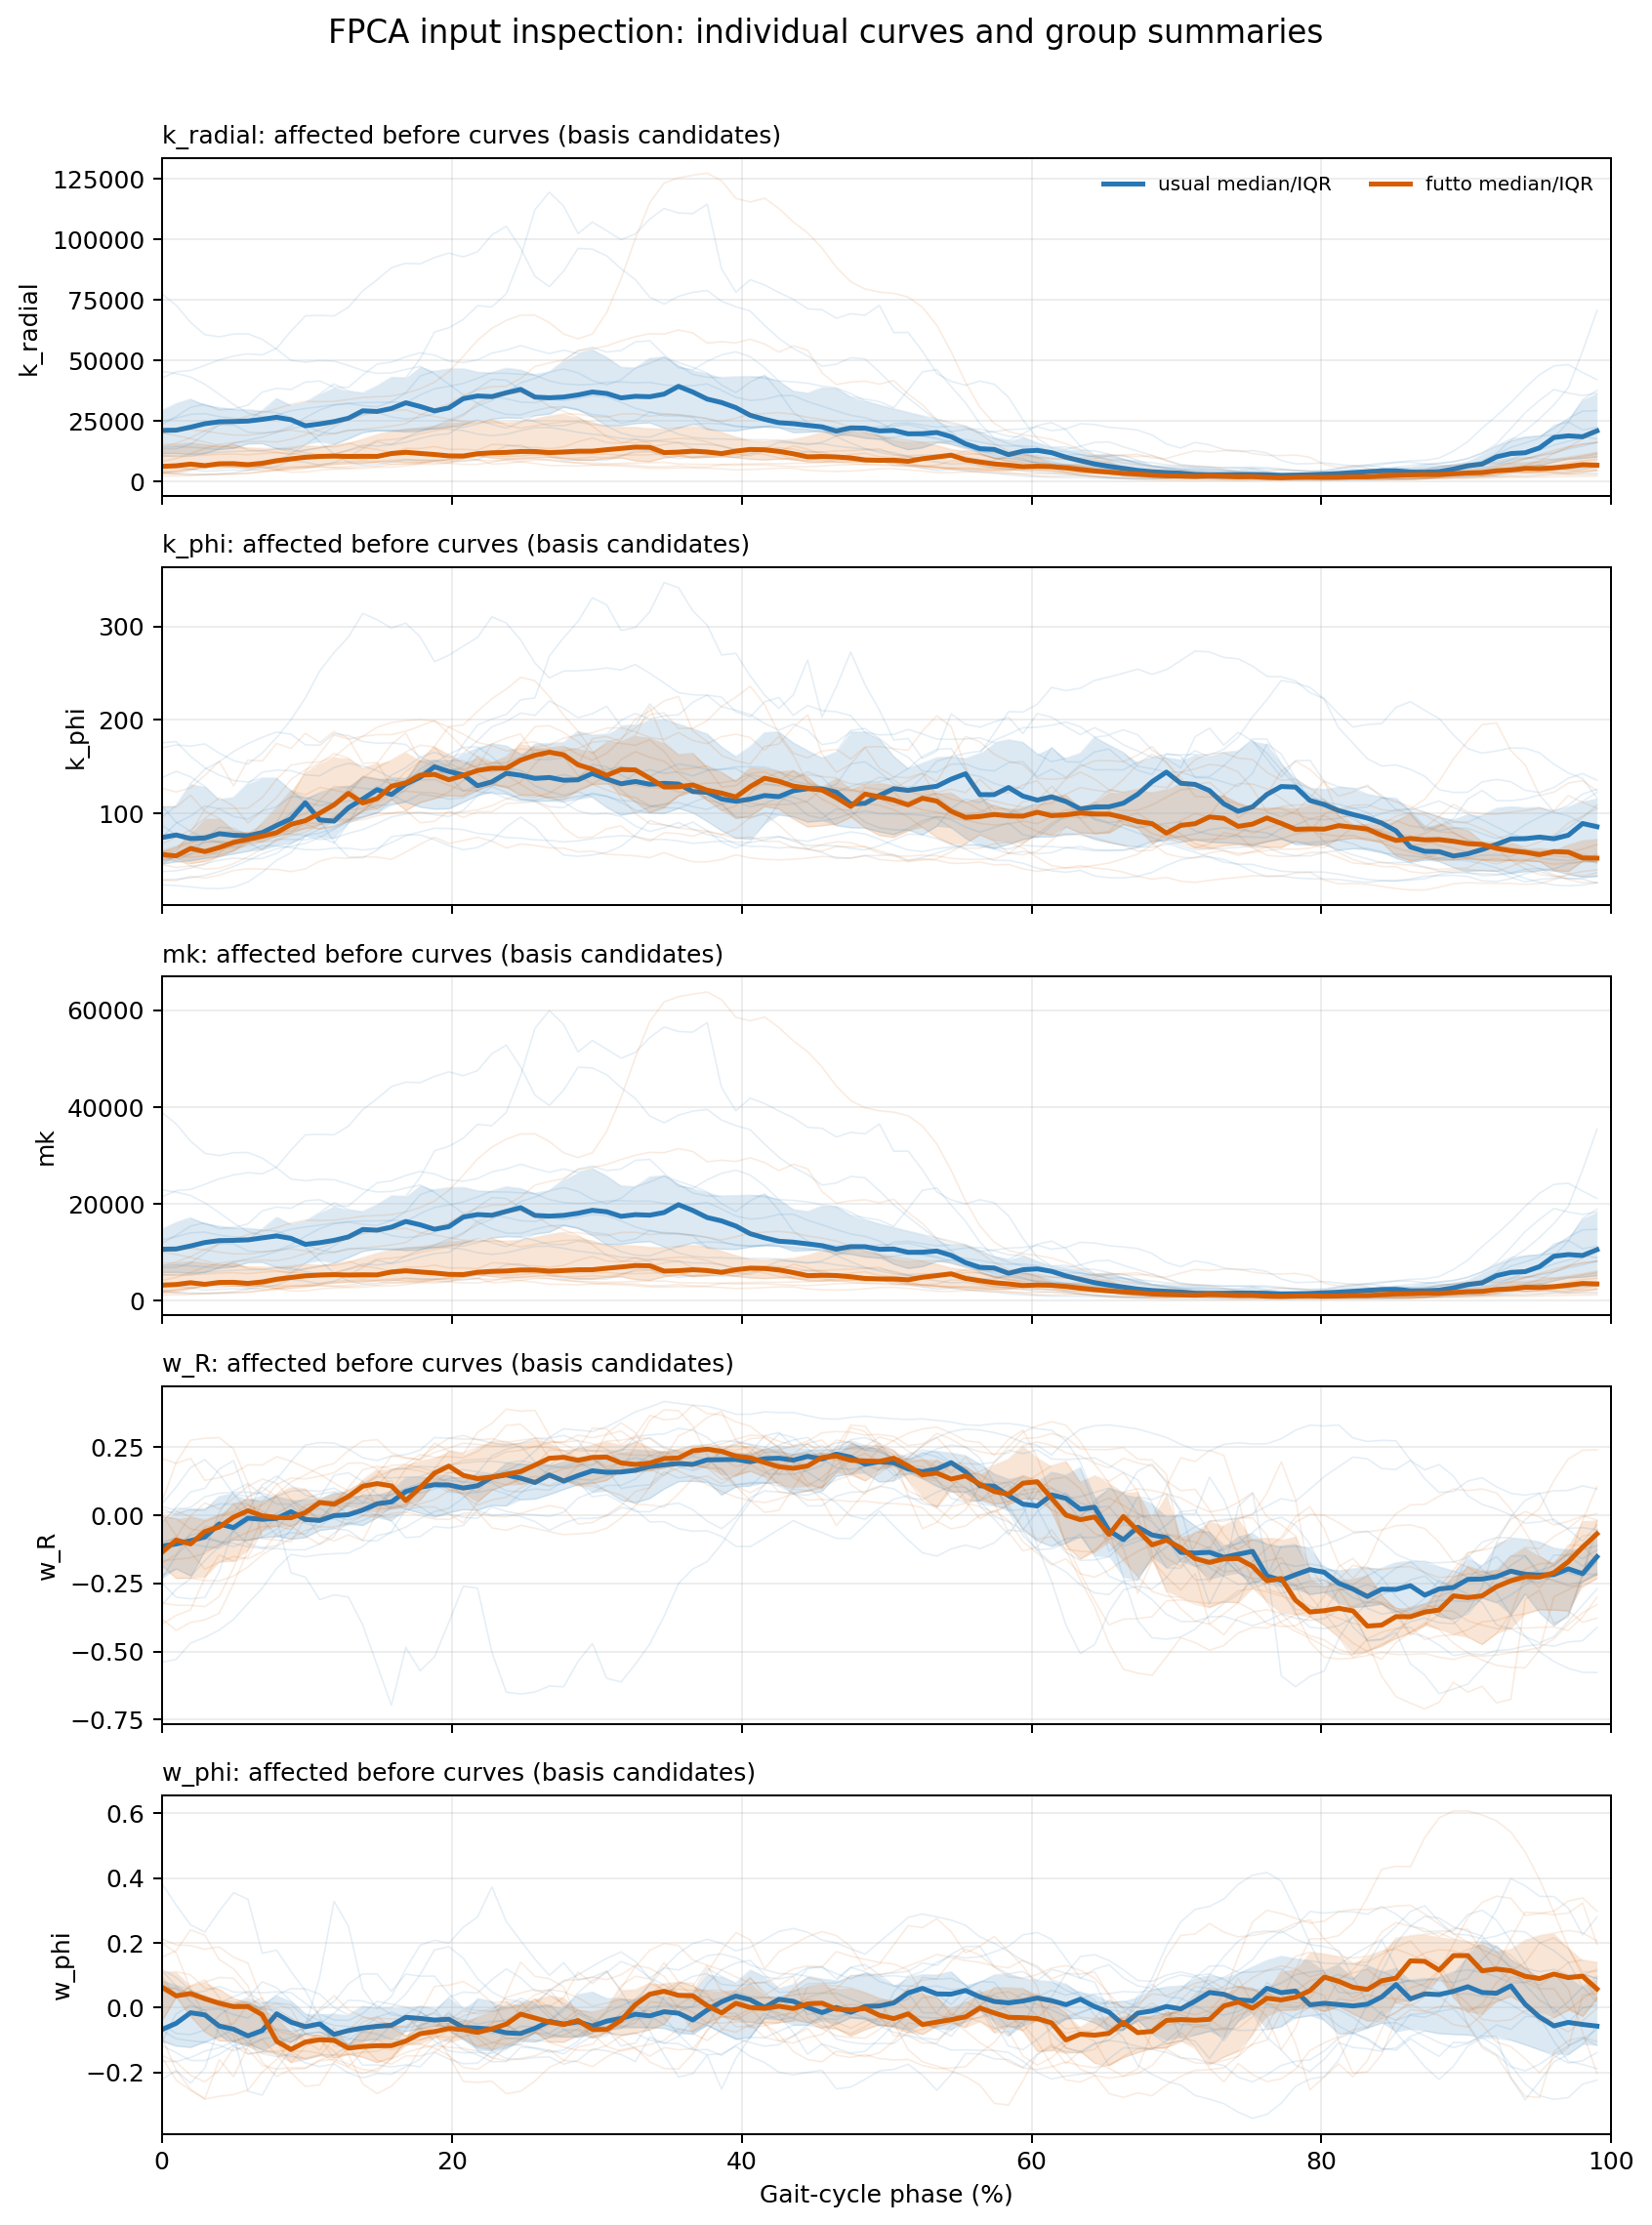
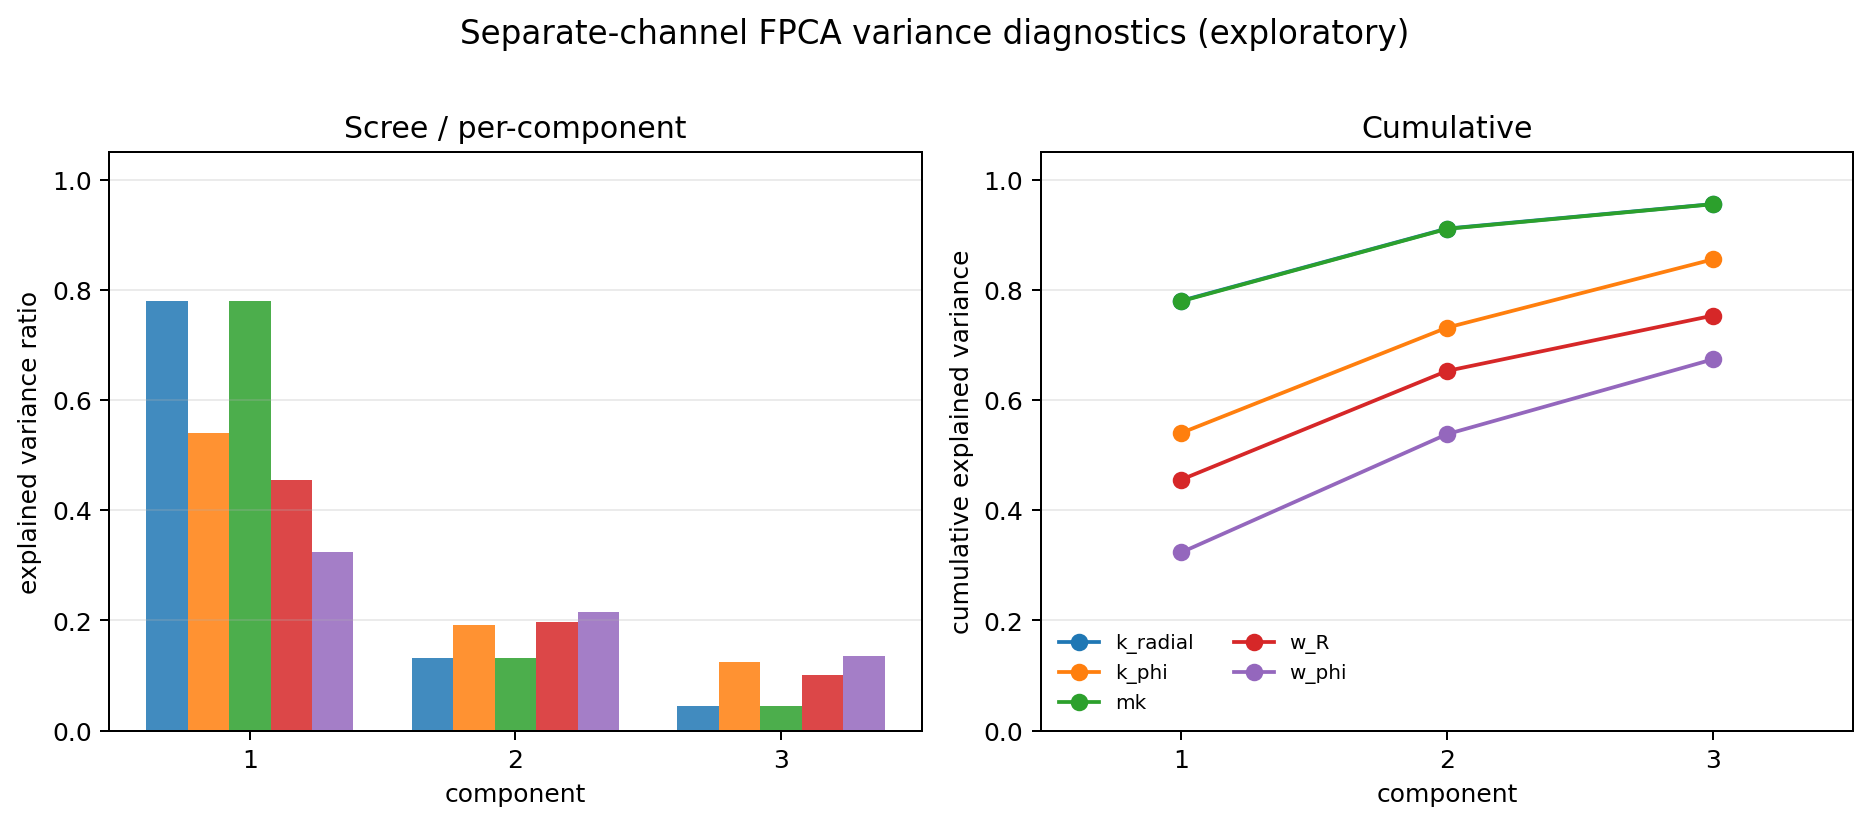
| channel | PC1 | PC1–2累積 | PC1–3累積 | 3PCの相対RMSE中央値 | LOO PC1 cosine 中央値 / Q05 | LOO PC3 cosine 中央値 / Q05 |
|---|---|---|---|---|---|---|
| k_radial | 78.0% | 91.1% | 95.5% | 0.304 | 0.99996 / 0.992 | 0.99977 / 0.924 |
| k_phi | 54.0% | 73.1% | 85.5% | 0.439 | 0.99981 / 0.987 | 0.99851 / 0.962 |
| mk | 77.9% | 91.0% | 95.5% | 0.304 | 0.99996 / 0.992 | 0.99977 / 0.923 |
| w_R | 45.5% | 65.3% | 75.3% | 0.326 | 0.99957 / 0.988 | 0.99853 / 0.957 |
| w_phi | 32.3% | 53.8% | 67.4% | 0.562 | 0.99756 / 0.983 | 0.98746 / 0.808 |
相対RMSEは曲線のSDで割った3成分再構成誤差。LOO cosineは符号反転と成分順位合わせ後の負荷量類似度で、標本内basisの感度確認である。LOOの高値は外部妥当性や母集団での再現性を保証しない。
妥当性上の懸念と「探索」とする理由
探索的とするのは、解析が無意味だからではない。物理的に意味のある特徴量と個人内変化は提示できる一方、現データでは因果・一般化・完全な波形代表性を同時に保証できないためである。
| 懸念 | 結果への影響 | 論文上の扱い |
|---|---|---|
| 非無作為・歴史的usual群 | 群構成、測定時期、リハビリ環境が異なる。FUTTO群の低いbaseline MKも観察された。 | 群差は因果効果・優越性・同等性ではなく、歴史的参照分布との比較。 |
| 通常リハビリと退院基準が非統制 | 2w→afterには自然回復、通常リハ、退院時点、測定可能性が混ざる。 | 「wash-out」と断定せず、「2wの変化が退院時に弱まった/戻った」と記述。 |
| after欠測が理由付き | S4/S10の早期退院、S9の悪化。欠測がランダムとは言えない。 | FUTTO afterは観測10例、補完は感度分析。連続制御指標を主解析で補完しない。 |
| 同日装着の固定順序 | 疲労・反復・順序効果が装着差へ入る。 | 「即時効果」ではなく「device-associated change」と書く。 |
| 時点ごとのMVC正規化 | 分母の変化がEP/Stiffness変化へ入る。absolute neural controlではない。 | relative activation-based stiffnessとして定義し、絶対剛性の縦断変化とは言わない。 |
| FPCAのchannel差 | w_phiは3PC累積67.4%、再構成誤差0.562。3 scoreで全波形を説明できない。 | FPCAは形状可視化・仮説生成。w_phiの結論はIphiと原波形で補強する。 |
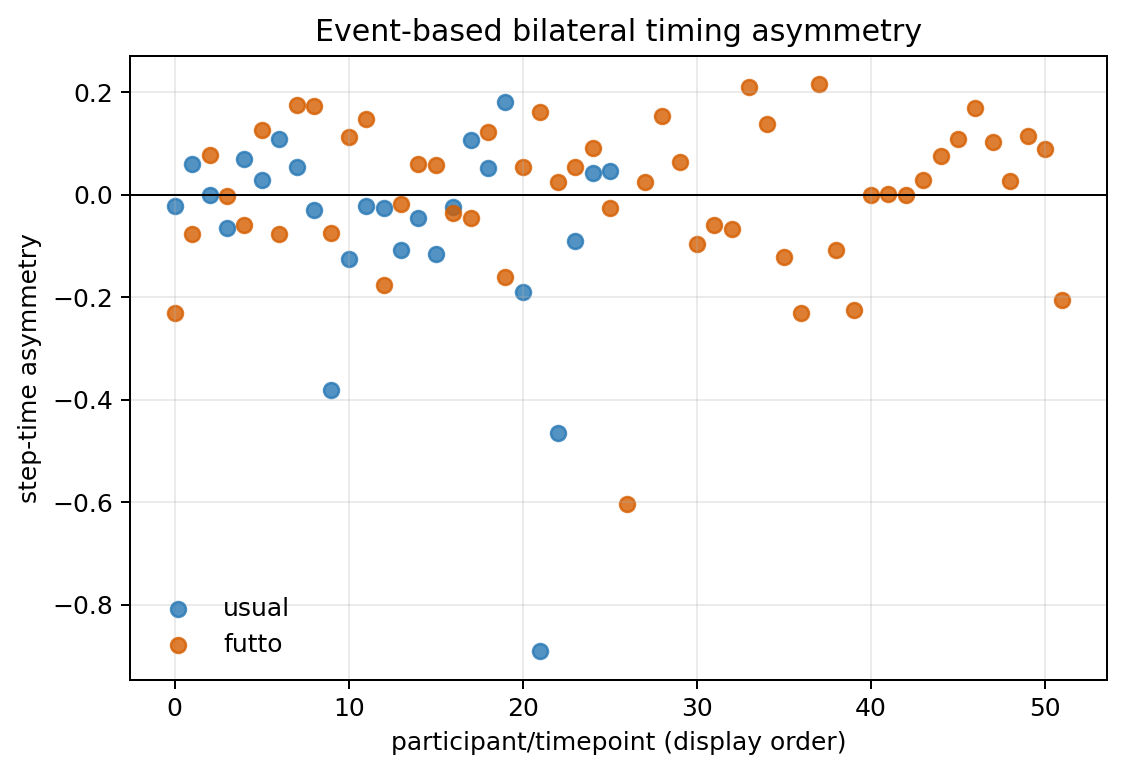
| 左右の同時波形がない | 片脚周期をまたぐ瞬時左右協調、coherence、時間遅れを直接計算できない。 | 接地・離地イベント非対称性と、脚ごとのshape similarityに限定。 |
| XCOMはproxy | 同側hip-based XCOM–ankle距離で、全身CoM・GRFを用いた真のMargin of Stabilityではない。 | 「XCOM proxy」「contact-distance proxy」と明記し、MoSと同一視しない。 |
| 少数例・離散アウトカム | 個人差、外れ値、FAC/自立度の天井床効果が大きい。媒介分析には不足。 | 個人軌跡、中央値/IQR、効果の方向を中心にし、p値・媒介・因果経路を主張しない。 |
クラスタリングはなぜ主結果にしないか
変化5特徴(ΔMK、ΔAK、ΔCK、ΔIR、ΔIphi)によるWard/PAM診断は、見た目に群を分けることはできても、事前に定めた安定性基準を満たさなかった。
| 方法 | k | 最小クラスタ | silhouette | bootstrap ARI 平均 | bootstrap ARI Q05 | 判定 |
|---|---|---|---|---|---|---|
| Ward | 2 | 6 | 0.442 | 0.695 | −0.121 | not established |
| Ward | 3 | 1 | 0.477 | 0.710 | 0.160 | not established |
| PAM | 2 | 7 | 0.404 | 0.370 | −0.119 | not established |
安定性基準はmin size≥4、silhouette≥0.25、bootstrap ARI平均/Q05≥0.70/0.50、LOSO平均/Q05≥0.70/0.50。したがって、baselineをクラスタ化せず、変化をヒートマップ・個人軌跡で示す現在の判断は妥当。
歩行・臨床アウトカムとの関係
制御パターン→歩行指標→臨床評価という流れは研究として魅力的だが、現データでは因果経路や媒介を検定するのではなく、個人ごとの併行変化を示す補助的な問いに留める。
臨床的な到達状況
- usual: FAC4以上 2/13(before)→7/13(after)。主定義の歩行自立は1/13→6/13。
- FUTTO: FAC4以上 0/13(before)→4/13(2w)→7/10(after観測例)。主定義の歩行自立は0/13→4/13→7/10。
- 欠測をcarry-forwardまたは理由整合方向で補うと、after自立は9/13。逆方向のstress scenarioでは8/13。
安全な書き方
「制御変数の変化が歩行自立を媒介した」とは書かない。ある対象者でIphiやMKの変化と歩行速度・FACの変化が同時に観察されたかを、個人軌跡と探索的順位相関で示す。
TUG・10MWTは副次的な連続アウトカム。FAC・歩行自立度は離散的で、退院基準が非統制であるため、群の平均改善として強く解釈しない。
論文化する際の推奨構成
最終稿では、解析コードの出力順ではなく、技術的問いに対する証拠の強さの順で示す。主結果と探索結果を分けることで、少数例でも「何ができ、何はまだ言えないか」が明確になる。
- 問いを技術調査として提示する。 EP・Stiffnessから、物理的意味を保った対象者単位の制御特徴を抽出し、通常歩行時の個人内変化を記述できるか。
- 特徴量を物理的に定義する。 MK・AK・CKを剛性行列の非重複な要約、IR/IphiをEPと実軌道の位相整合として説明する。Stiffnessの単位・MVC分母・QCを明示する。
- FUTTO before→2wを主たる時間比較にする。 個人点、中央値/IQR、正負人数、速度調整感度を示す。10/13例のMK/AK/CK上昇とIphi上昇を「観察された信号」として提示する。
- usual before→afterを背景参照として置く。 MK上昇はusualでも観察されるため、FUTTO特異性を過大評価しない。Iphiの方向が異なる可能性を、仮説生成として示す。
- FUTTO 2w→afterを持続性の記述にする。 MK/AK/CKの低下を「一部の戻り」と表現し、wash-outやFUTTOの消失とは断定しない。欠測3例の理由と観測10例を併記する。
- 同日装着を即時の装着関連変化として置く。 MKは大きく一様に変わらず、Iphiは正方向の対象者が多かったという、剛性量と位相の分離を示す。ただし固定順序の限界を併記する。
- FPCAは図示・仮説生成に限定する。 MKの形状は3PCで比較的要約できるが、w_phiは3PCでは不十分。scoreの上下だけで機序を論じず、Iphi・原波形・PC負荷量を併読する。
- クラスタは「成立しなかった」と報告する。 安定性診断を示すこと自体が、少数例でハードクラスタを採用しなかった根拠になる。
本文で避ける表現
| 避ける表現 | 推奨する表現 |
|---|---|
| FUTTOによりMKが改善した | FUTTO使用期間中にMKの個人内変化が観察された |
| 2w→afterでwash-outが起きた | 2w時点のMK/AK/CKの変化が退院時に弱まる/戻るパターンを示した |
| FUTTO群はusual群より優れていた | FUTTO 2wの分布はusual afterの参照分布と異なった。群差は因果的に解釈しない |
| FPCAで制御戦略を同定した | FPCAにより波形形状の主要な変動方向を可視化した |
| クラスタA/Bという制御タイプが存在した | 変化パターンには個人差があり、安定したハードクラスタは確立できなかった |
| XCOM-Margin of Stability | 同側hip-based XCOM–ankle contact-distance proxy |
結果ファイルと再現入口
このHTMLは、既存の解析結果を読みやすく再構成したレビュー資料であり、解析そのものを再実行しない。数値の追跡は下記のCSVと元レポートから行える。
| 確認したい内容 | ファイル |
|---|---|
| 全体の実行情報・制約 | report.md / run_manifest.json |
| 各区間の個人内変化 | tables/changes_all_intervals.csv |
| 主要ANCOVA | tables/primary_endpoint_estimates.csv |
| FPCA説明分散 | tables/fpca_variance.csv |
| FPCA再構成 | tables/fpca_reconstruction.csv |
| FPCA LOO安定性 | tables/fpca_stability.csv |
| クラスタ品質 | tables/cluster_quality.csv |
| 対象者特徴量 | tables/subject_features.csv |
生成元: C:\Users\furuk\Desktop\F_lab\Study\python\control_strategy_analysis3 / 結果: C:\Users\furuk\Desktop\F_lab\Study\result_python_renew\control_strategy_analysis3